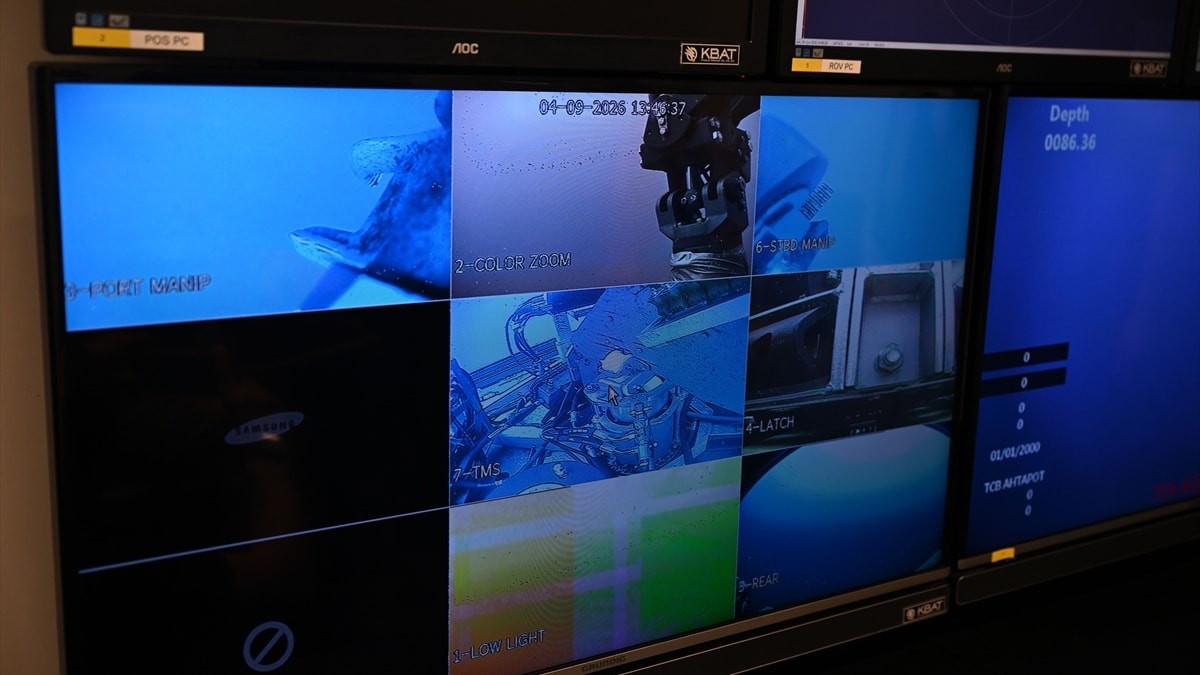
KKTC açıklarında batan yolcu gemisindeki kayıp şahıslara ulaşmak emeliyle yürütülen arama ve çıkarma çalışmalarında, derin deniz şartlarının oluşturduğu teknik zorluklara karşı yüksek teknoloji eseri sistemlerden yararlanılıyor.
554 metreye ulaşan derinlikte gerçekleştirilen operasyonda, yüzeydeki geminin pozisyonu, deniz akıntıları, ROV olarak isimlendirilen uzaktan kumandalı su altı araçlarının hareket yeteneği, yüzlerce metrelik ilişki kablosunun durumu ve kaldırma sistemlerine binecek yükler eş vakitli olarak hesaplanıyor.
Derinlik arttıkça beşerli dalışın teknik açıdan zorlaşması ve dalgıçların maruz kaldığı dekompresyon yükünün artması sebebiyle, bu çeşit operasyonlarda özel olarak tasarlanmış ROV'lar ve öteki su altı sistemleri ön plana çıkıyor.
Türkiye'den Deniz Kuvvetleri Komutanlığına bağlı Güney Deniz Saha Komutanlığı komutasındaki 9 gemi de arama çalışmalarını kelam konusu şartları dikkate alarak sürdürüyor.
ARAMA SAHASININ BELİRLENMESİNDE HASSAS HESAPLAMA
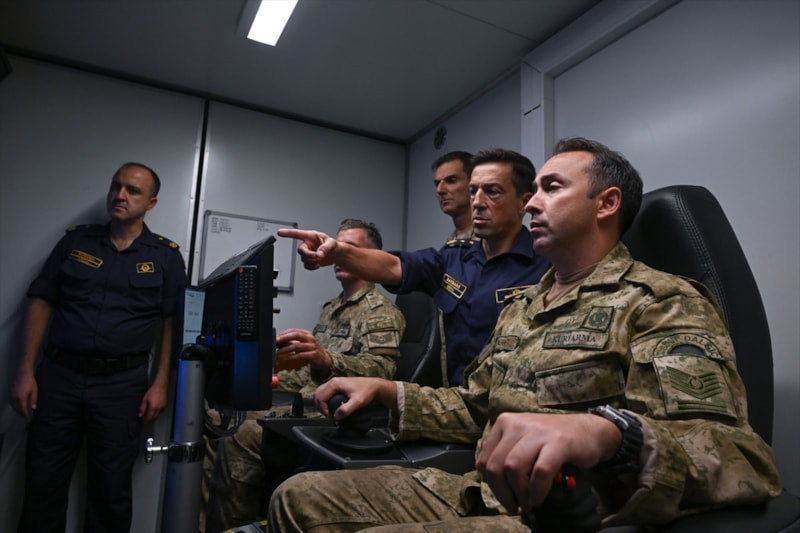
Derin deniz aramalarında sırf amacın görüntülenmesi kâfi olmuyor. Gayenin bulunduğu noktanın mümkün olduğunca hassas biçimde belirlenmesi de operasyonun kıymetli evrelerinden birini oluşturuyor.
Bu kapsamda olayın gerçekleştiği bölge, geminin yahut amacın son bilinen pozisyonu, batış sırasında sürüklenmiş olabileceği ara, deniz akıntıları, deniz tabanının yapısı ile mevcut şahit ve sensör bilgileri birlikte bedellendiriliyor.
Olası arama alanının belirlenmesinin akabinde gemi ya da çekili sensörler, muhakkak aralıklarla paralel rotalarda ilerletilerek deniz tabanı sistematik halde taranıyor.
Batığın bulunması sonrasında ise enkazın pozisyonu ve duruşu belirleniyor, etrafındaki kesimler ve maniler haritalanıyor. ROV'un giriş yapabileceği noktalar tespit edilerek aranılan kişi yahut objenin görüntülenmesi sağlanıyor.

ROV'LARIN SUYA İNDİRİLMESİ BAŞLI BAŞINA TEKNİK OPERASYON
Uzaktan kumandalı su altı aracının yüzeydeki gemiden denize indirilmesi ve operasyon tamamlandığında yine gemiye alınması, aracın hasar görme riskinin yüksek olduğu evreler arasında yer alıyor.
Dalgalar ve akıntılar ROV'u gemiye gerçek sürükleyebilirken, geminin hareketi de aracın gövdeye yahut başka ekipmanlara çarpmasına sebep olabiliyor.
Araç derinlere indikçe irtibat kablosunun su içerisindeki uzunluğu arttığından, akıntı ve sürüklenme kuvvetlerinin tesiri de büyüyor. Kablonun fazla gevşek bırakılması takılma riskini artırırken, aşırı gerilmesi ROV'un hareket yeteneğini kısıtlayabiliyor.
Bu sebeple takviye gemisinin pozisyonunu ve yönünü mümkün olduğunca hassas formda müdafaası, inançlı bir ROV operasyonunun temel ögelerinden biri olarak öne çıkıyor.
554 METREDE BASINCA DAYANIKLI SİSTEMLER DEVREDE
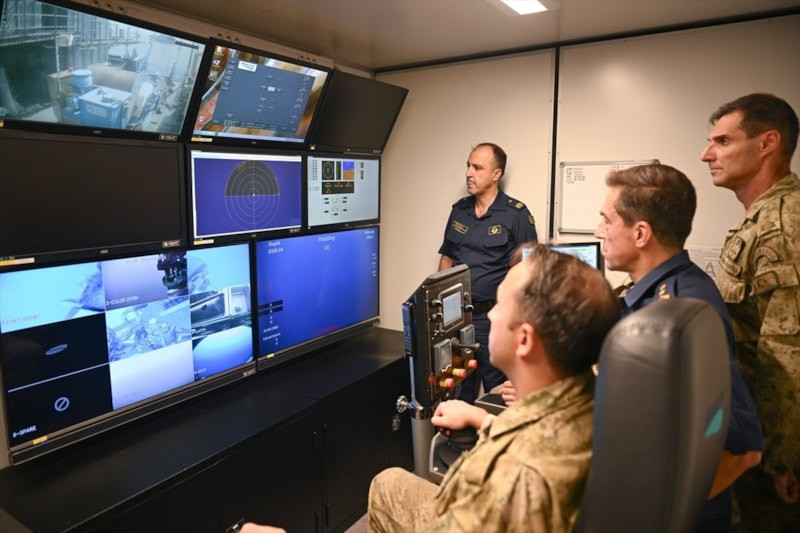
554 metre derinlikte bulunan bir batıkta yürütülen çalışma, enkazın yerinin belirlenmesinden kayıp bireylerin tespit edilmesine ve yüzeye çıkarılmasına kadar birbirini takip eden çok sayıda teknik kademeden oluşuyor.
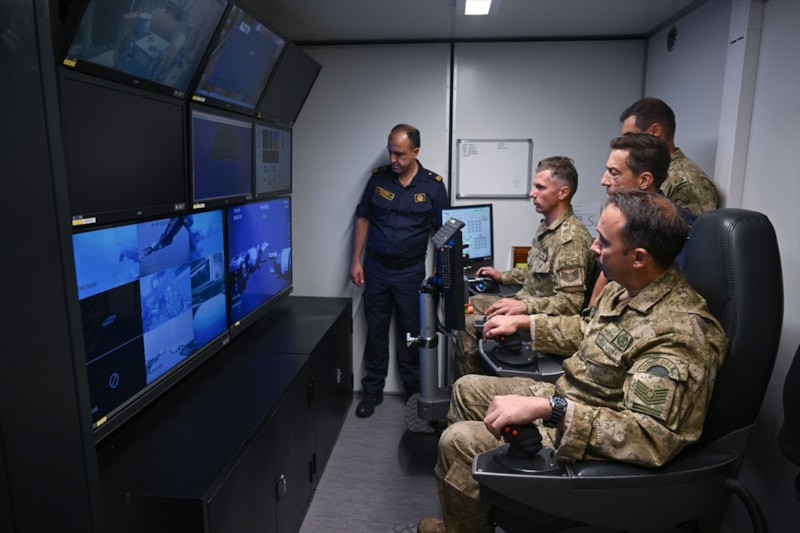
Operasyonda kullanılan ROV'ların gövde, elektronik sistem, kamera, kablo, ilişki noktaları ve manipülatörleri, kelam konusu derinlikte oluşan yüksek basınca dayanacak halde tasarlanıyor.
Kamera, ışık ve bilgisayar üzere elektronik bileşenler ise basınçtan korunmaları gayesiyle özel korumaların içerisinde bulunuyor.
Yüzeydeki denetim merkezine güç, komut ve bilgi transferi sağlayan temas kablosu yüzlerce metre boyunca su altında kaldığı için akıntının oluşturduğu sürükleme kuvvetine maruz kalıyor. Bu durum, ROV'un hareket yeteneğini direkt etkileyebiliyor.
Ayrıca enkazdaki metal kesimleri, kopmuş kablolar ve öbür pürüzler, hem robotun hem de temas kablosunun takılması açısından risk oluşturuyor.

YÜZEYDEKİ GEMİNİN HAREKETİ DERİNLİKTEKİ OPERASYONU ETKİLİYOR
Derin deniz operasyonlarının muvaffakiyetinde sırf deniz tabanındaki şartlar değil, takviye gemisinin yüzeydeki pozisyonu da belirleyici rol oynuyor.
ROV'un yüzey gemisine yüzlerce metre uzunluğundaki kabloyla bağlı olması sebebiyle gemideki küçük hareketler dahi kablonun pozisyonunu ve robotun hareket yeteneğini etkileyebiliyor. Kablonun enkaza, gemi gövdesine yahut öteki ekipmanlara takılması da operasyon açısından değerli riskler arasında bulunuyor.
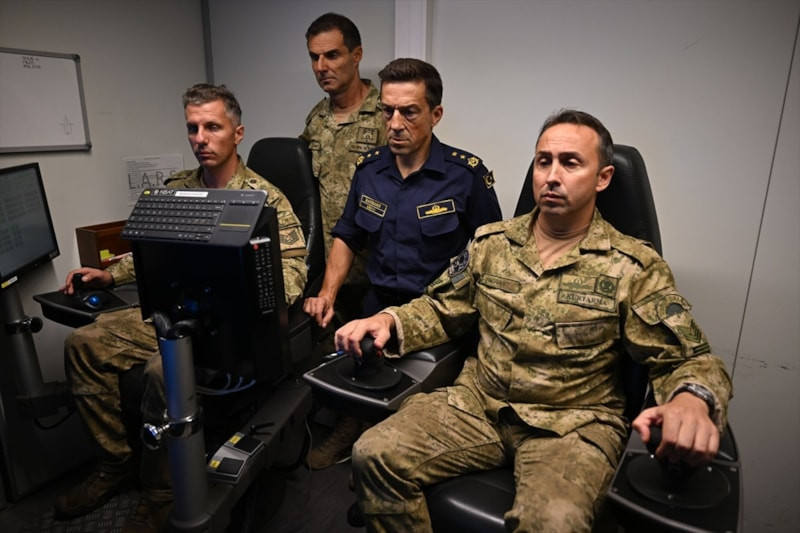
Bu sebeple TCG Işın ve TCG Alemdar üzere gemilerde bulunan Dinamik Konumlandırma Sistemi, geminin rüzgar, dalga ve akıntıya karşın belirlenen pozisyonu mümkün olduğunca müdafaasını sağlıyor. Sistem, ROV ile gerçekleştirilen hassas su altı çalışmalarının inançlı halde yürütülmesine katkı sunuyor.
DERİN DENİZDEN ÇIKARMA İÇİN ÖZEL KALDIRMA SİSTEMLERİ
ROV kameraları aracılığıyla kayıp kişi, kara kutu yahut öteki bir maksat tespit edildiğinde operasyonun ikinci değerli evresi olan çıkarma süreci başlıyor.
Derin denizden bir maksadın yüzeye alınmasında sırf güçlü bir vincin bulunması kâfi olmuyor. Derinlik arttıkça yüzlerce metre uzunluğundaki kaldırma çizgisinin kendi tartısı, suyun sınır üzerindeki sürükleme tesiri, yüzey gemisinin hareketleri ve amacın deniz tabanındaki durumu dikkate alınıyor.
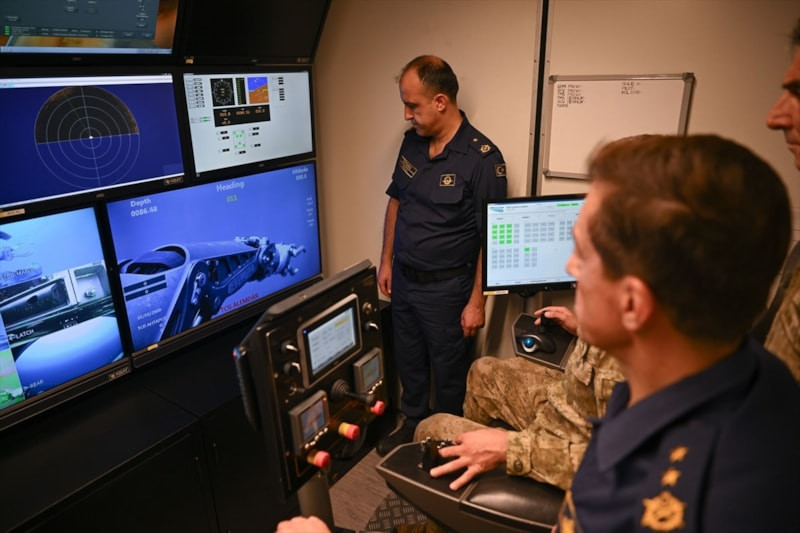
Bu kapsamda özel vinç sistemleri, çelik yahut yüksek dayanımlı sentetik halatlar ile derin deniz kurtarma operasyonlarına uygun modüler kaldırma sistemlerinden yararlanılıyor.
ÇIKARMA İŞLEMİNDE KONTROLLÜ HAREKET ÖNEM TAŞIYOR
Hedefin bir enkaz kesimi ya da teknik ekipman yerine kayıp bir kişinin naaşı olması durumunda, çıkarma sürecinin mümkün olduğunca denetimli ve ziyan vermeyecek formda gerçekleştirilmesi gerekiyor.
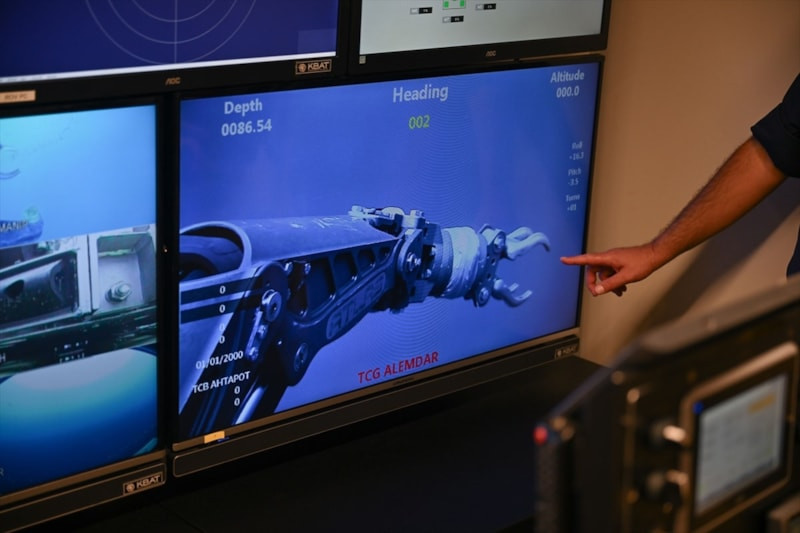
Mekanik kollara sahip ROV'lar, manipülatörleri aracılığıyla maksadı kavrayıp kaldırma sürecinin gerçekleştirilmesine yardımcı olabiliyor. Bu sistemlerde manipülatör kollarının yanı sıra enkaz kesme araçları, kancalar, kilitleme düzenekleri ve özel ilişki ekipmanları da kullanılabiliyor.
Kaldırma sırasında sırf amacın yükü değil, yüzlerce metre uzunluğundaki halatın su altındaki tartısı, gayenin deniz tabanından ayrılması için gereken kuvvet ve geminin hareketlerinden kaynaklanan dinamik yükler de hesaplanıyor.
Hedefin deniz tabanına gömülmüş olması halinde, çıkarılması için gerekli ek kuvvet de kaldırma sisteminin karşılaması gereken yükü artırabiliyor.
Bu süreçte yüzey gemisinin dalgaların tesiriyle mümkün olduğunca denetimli hareket etmesi kıymet taşıyor. Kaldırma sınırının gevşemesi ve akabinde birdenbire gerilmesi, "snap load" olarak isimlendirilen şok yüklerin oluşmasına yol açabildiğinden geminin hareketi, kaldırma suratı ve çizgi tansiyonu daima takip ediliyor.
Derin deniz operasyonlarında rüzgar, dalga yüksekliği, akıntı ve görüş uzaklığı üzere çevresel şartlar da çalışmanın sırf seyrini değil, operasyonun teknik açıdan inançlı halde devam edip edemeyeceğini belirleyen ögeler arasında yer alıyor.
12 KİŞİ ÖLDÜ, 16 KİŞİ HALEN KAYIP
KKTC'deki Girne Limanı ile Mersin'deki Taşucu Limanı arasında sefer yapan "Filo Jet" isimli yüksek süratli yolcu gemisi, 30 Ağustos Pazar günü öğlen saatlerinde Girne'den hareket ettikten kısa mühlet sonra ön kısmından su almaya başlamış, Girne Limanı'na dönmeye çalıştığı sırada batmıştı.
KKTC Başbakanı Ünal Üstel, geminin batmasının akabinde 12 kişinin cenazelerine ulaşıldığını ve kayıp 16 kişi için arama çalışmalarının devam ettiğini belirtmişti.
Üstel, batan geminin enkazının Girne açıklarında 554 metre derinlikte bulunduğunu bildirmişti.


Kaynak: Anadolu Ajansı (AA)
Kaynak: {Haber Merkezi}
Yorumlar 0
Yorum Yap
Henüz yorum yok. İlk yorumu siz yapın!